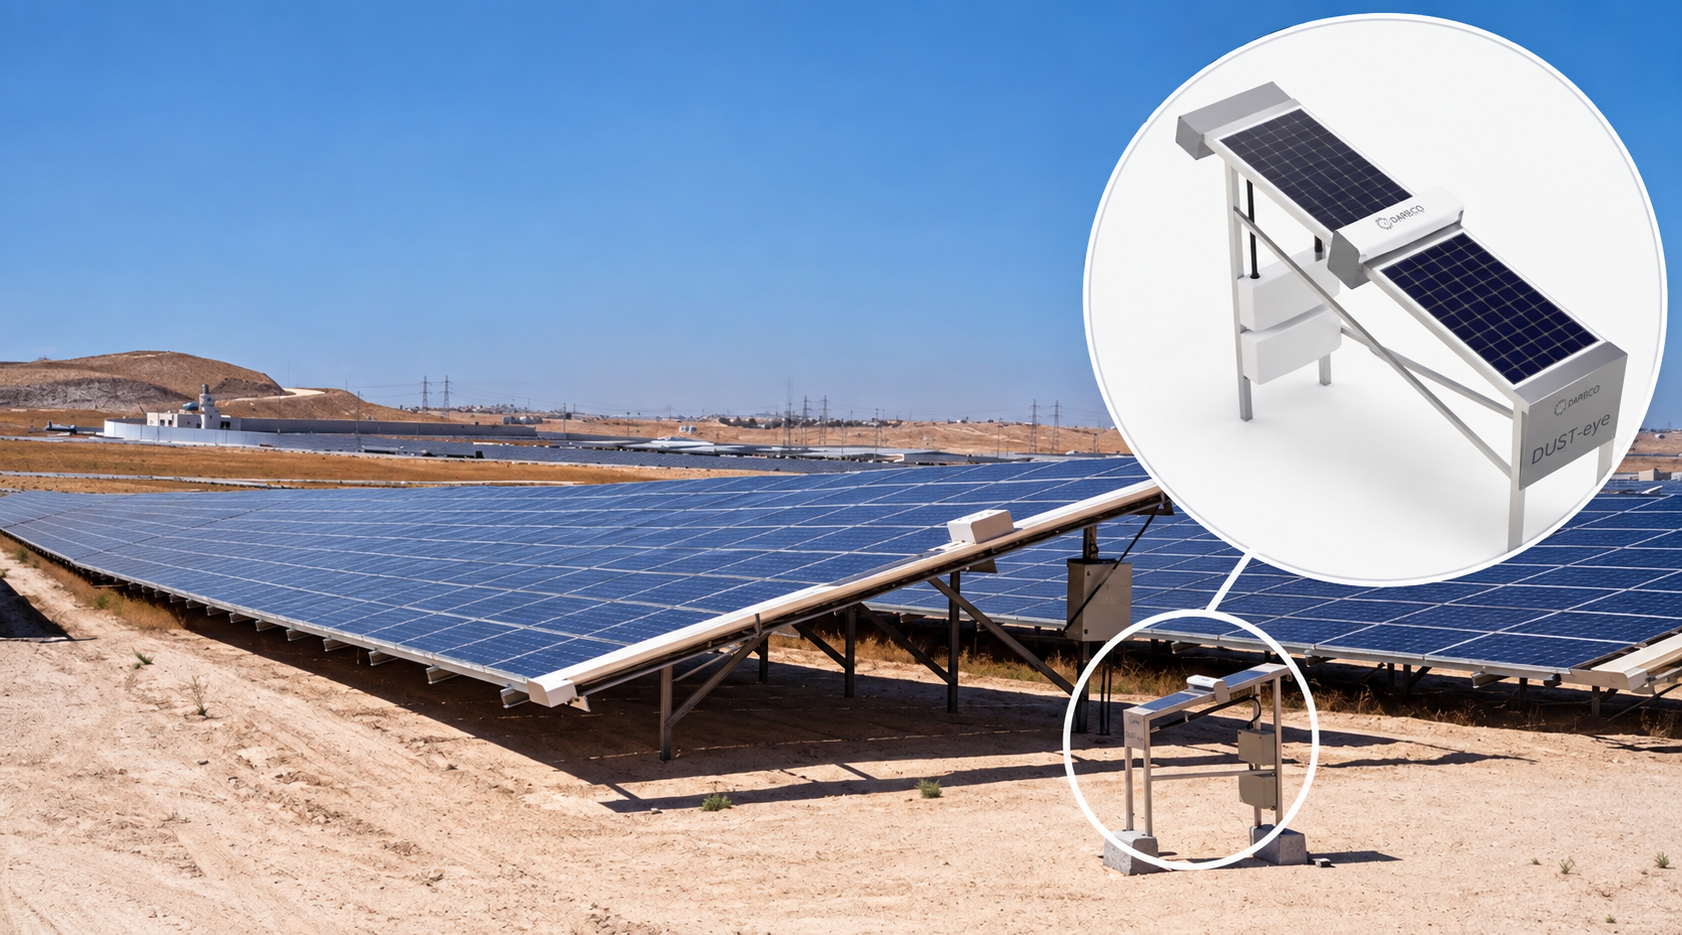

في محطات الطاقة الشمسية، غالبًا ما يُتعامل مع تنظيف الألواح باعتباره نشاطًا مجدولًا ضمن أعمال الصيانة. لكن تراكم الغبار ليس حدثًا ثابتًا؛ إذ يتغير بشكل مستمر اعتمادًا على الموقع، والموسم، وظروف الرياح، والرطوبة، والظروف البيئية المحلية. وهذا يطرح سؤالًا أساسيًا أمام مالكي محطات الطاقة الشمسية وفرق التشغيل والصيانة: لماذا يتم تنظيف الألواح وفق جدول زمني ثابت، بينما يمكن للنظام قياس الوقت الذي يصبح فيه التنظيف ضروريًا فعليًا؟ تعتمد رؤية دربكو على دمج نظام مراقبة الغبار DUST-eye مع روبوتات التنظيف من دربكو ضمن نظام متصل واحد، مما يسمح بتحويل بيانات تراكم الغبار المقاسة إلى عتبة لتشغيل روبوتات التنظيف.
من التنظيف المجدول إلى التنظيف القائم على الحالة الحقيقية
تعتمد استراتيجيات التنظيف التقليدية عادةً على: · جداول تنظيف ثابتة · الفحص اليدوي · خبرة المشغل · التقييم البصري · القياسات الدورية لمستوى تراكم الغبار والأوساخ لكن محدودية هذه الأساليب تكمن في أن أياً منها لا يعكس بشكل مستمر حالة التراكم الفعلية لمصفوفة الألواح. يمكن أن يؤدي التنظيف وفق جدول ثابت إلى: التنظيف الزائد: استهلاك غير ضروري للمياه والعمالة وتشغيل المعدات وزيادة تكاليف التشغيل. أو: التنظيف غير الكافي: يؤدي تراكم الغبار إلى خسائر في إنتاج الطاقة، بينما تستمر المحطة بالعمل بمستوى أقل من إمكاناتها. أما النهج القائم على القياس للحالة الحقيقية فيغير منطق العملية إلى: قياس مستوى الاتساخ - تحديد عتبة خسارة الطاقة - تشغيل التنظيف عند الوصول إلى العتبة. وهنا يصبح DUST-eye أكثر من مجرد جهاز للمراقبة.
ماذا يقيس DUST-eye؟
DUST-eye هو نظام مخصص لمراقبة تراكم الغبار وتأثيره على الأسطح الكهروضوئية بشكل مستمر. فبدلًا من طرح سؤال: "هل يوجد غبار على الألواح؟"، يوفر النظام بيانات يمكن استخدامها للإجابة عن سؤال تشغيلي أكثر أهمية: "هل وصل مستوى التراكم الحالي إلى النقطة التي يصبح عندها التنظيف مبررًا من الناحية الاقتصادية؟" يمكن دمج بيانات المراقبة مع منصة DarbSense لإنترنت الأشياء (IoT)، مما ينشئ اتصالًا مستمرًا بين نظام مراقبة التراكم، ومحطة الطاقة الشمسية، ونظام التنظيف الروبوتي.
تحويل بيانات الاتساخ إلى عتبة للتنظيف
المفهوم الأساسي هنا هو عتبة الاتساخ (Soiling Threshold)، يمكن لمشغل المحطة تحديد عتبة معينة وفقًا لاستراتيجية تشغيل المشروع. على سبيل المثال: ابدأ التنظيف عندما تصل خسارة الطاقة الناتجة عن الاتساخ المقاس إلى 2%. يقوم النظام بتقييم الحالة المقاسة بشكل مستمر. إذا: Soiling Loss < Cleaning Threshold → يستمر النظام في المراقبة. إذا: Soiling Loss ≥ Cleaning Threshold → يتم إنشاء طلب تنظيف. بعد ذلك، يمكن توجيه الروبوت لتنفيذ دورة التنظيف. ومن المهم أن العتبة لا يجب بالضرورة أن تعتمد فقط على نسبة ثابتة. إذ يمكن تحديدها وفقًا لاقتصاديات المشروع، وأسعار الطاقة، وتكلفة التنظيف، وتوفر المياه، وأهداف الإنتاج، والقيود التشغيلية.
نظام الحلقة التشغيلية المغلقة بالكامل
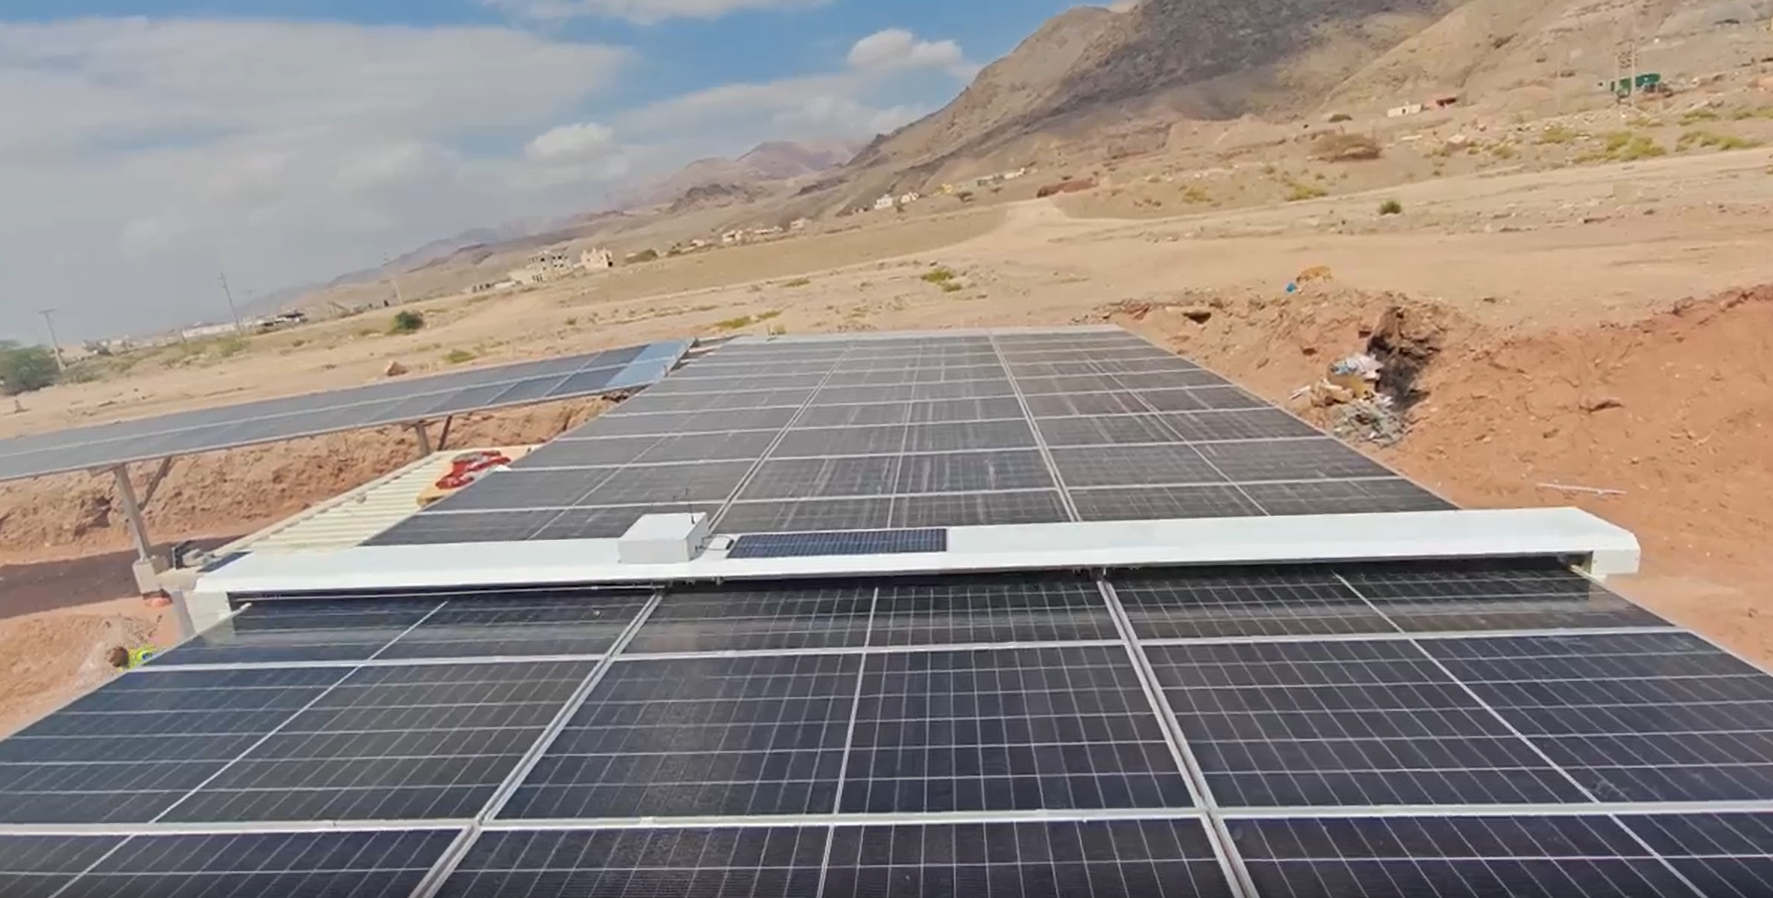
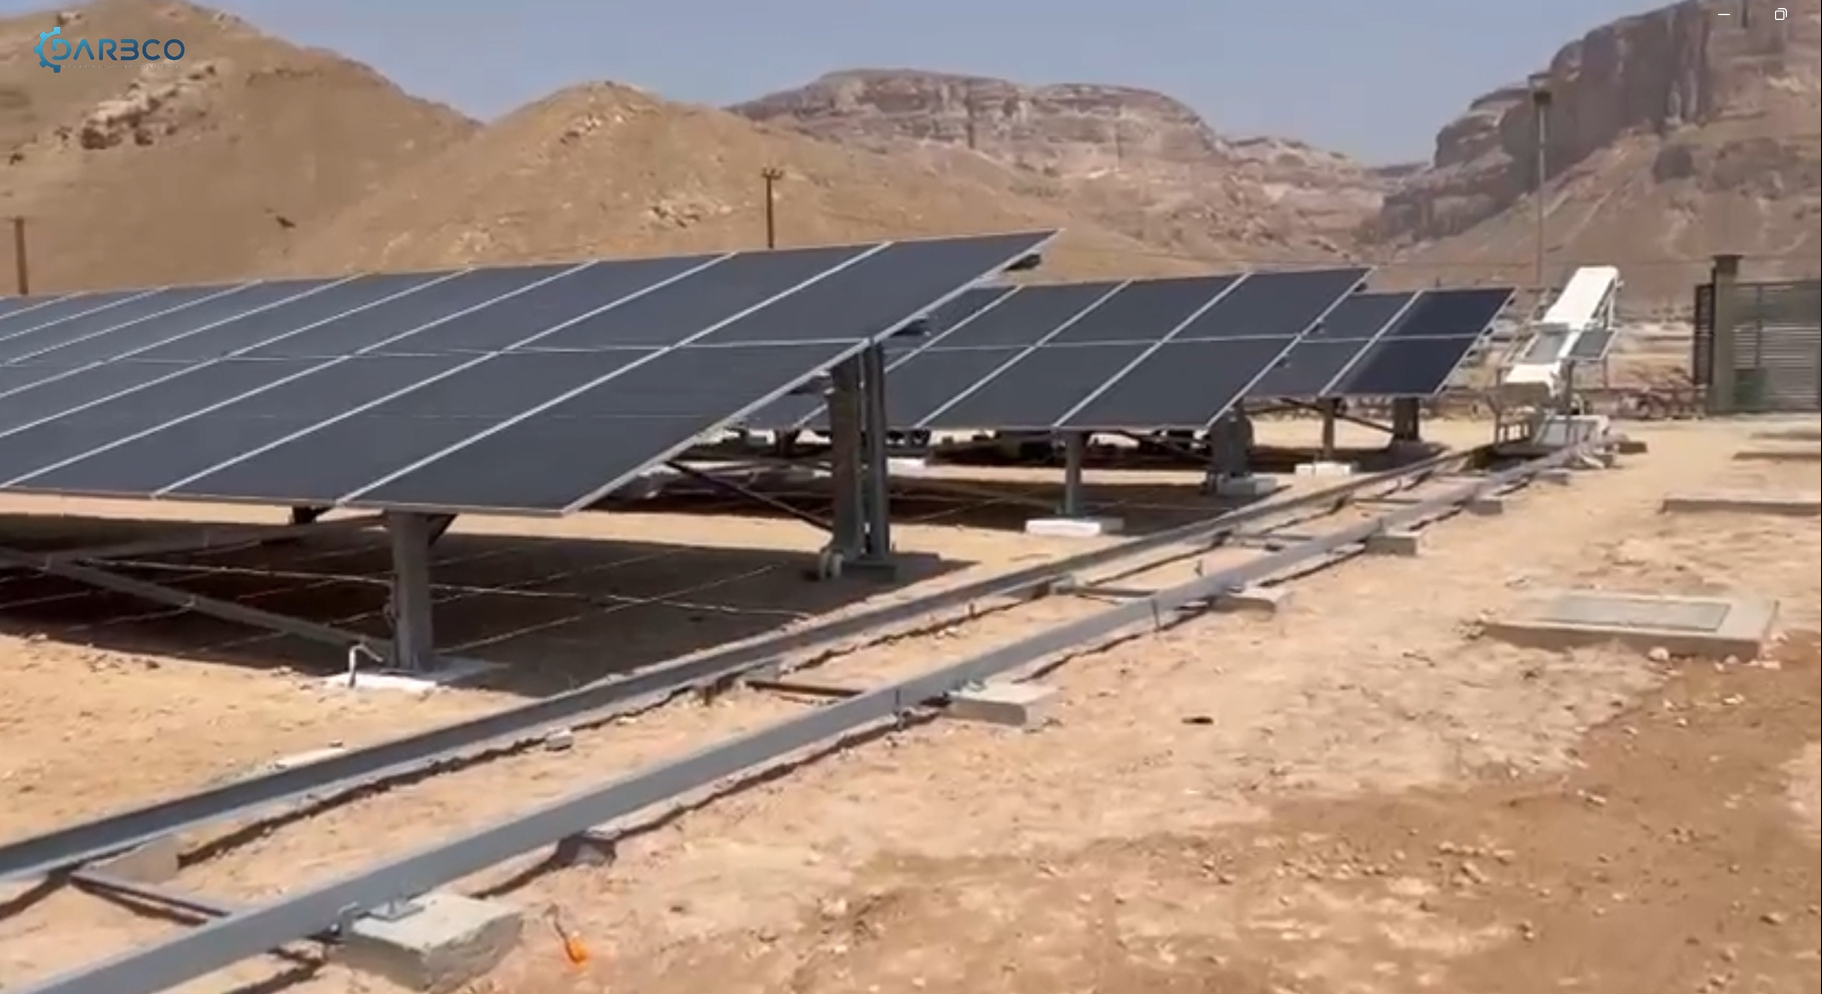
يمكن النظر إلى التكامل كنظام تشغيلي مغلق: الخطوة 1 - القياس يقوم DUST-eye بمراقبة حالة الاتساخ بشكل مستمر. الخطوة 2 - التحليل يتم إرسال البيانات إلى DarbSense، حيث يمكن تقييم مستوى الاتساخ الحالي مقارنةً بالعتبة المحددة. الخطوة 3 - العتبة عند الوصول إلى الحالة المحددة مسبقًا، يقوم النظام بإنشاء أمر تنظيف أو توصية ببدء التنظيف. الخطوة 4 - التنفيذ يقوم نظام التنظيف الروبوتي من DARBCO بتنفيذ عملية التنظيف. الخطوة 5 - التحقق بعد عملية التنظيف، يستمر نظام المراقبة في قياس حالة الموقع، مما يسمح للمشغل بمتابعة التغير في مستوى التراكم بعد التنظيف والحفاظ على سجل تشغيلي مستمر. وهكذا تنتقل المنظومة من المراقبة إلى اتخاذ القرار الآلي.
لماذا توقيت العتبة مهم؟
الوصول إلى عتبة الاتساخ لا يعني بالضرورة أن الروبوت يجب أن يبدأ العمل فورًا، يجب أن يأخذ نظام التنظيف الذكي في الاعتبار أفضل نافذة متاحة للتنظيف. على سبيل المثال، يمكن للنظام الجمع بين عتبة التنظيف والظروف التشغيلية مثل: · مستوى الاتساخ الحالي · الإشعاع الشمسي · حالة تشغيل المحطة · توفر الروبوت · جدول التنظيف · الظروف الجوية · سرعة الرياح · القيود التشغيلية للموقع · توفر المياه، عند الحاجة وبالتالي يصبح منطق التشغيل: الوصول إلى العتبة + توفر نافذة تنظيف مناسبة = أمر تنظيف بدلًا من: الوصول إلى العتبة = تنظيف فوري وهذا الفرق مهم بشكل خاص في محطات الطاقة الشمسية واسعة النطاق، حيث إن تنظيف آلاف أو ملايين الألواح هو عملية تشغيلية تحتاج إلى تنسيق مع استراتيجية التشغيل والصيانة للمحطة.
نحو الصيانة التنبؤية
بمجرد جمع بيانات الاتساخ التاريخية، يمكن للنظام تجاوز مفهوم العتبة البسيطة. يمكن استخدام البيانات التاريخية لتحديد: · متوسط معدل تراكم الاتساخ اليومي · أنماط الاتساخ الموسمية · معدل تكرار عمليات التنظيف · الفترة الزمنية بين عمليات التنظيف · فعالية التنظيف · سلوك الغبار الخاص بالموقع · اتجاهات خسائر الطاقة وهذا يضع الأساس أمام تحسين عمليات التنظيف اعتمادًا على البيانات. على سبيل المثال، إذا أظهرت البيانات أن موقعًا معينًا يتعرض لتراكم سريع للغبار بعد ظروف بيئية معينة، يمكن لفريق التشغيل والصيانة توقع الحاجة إلى التنظيف القادم بدلًا من الاكتفاء بالتفاعل مع المشكلة بعد حدوثها.
نظام متكامل واحد
المفهوم بسيط:
- DUST-eye يكتشف الحالة.
- DarbSense يحلل البيانات.
- العتبة تحدد متى يجب اتخاذ الإجراء.
- الروبوت ينفذ عملية التنظيف.
- النظام يستمر في المراقبة.
وهذا ينشئ حلقة تغذية راجعة مستمرة بين الاتساخ، واتخاذ القرار، والتنظيف. وبالنسبة لمالكي محطات الطاقة الشمسية وفرق التشغيل والصيانة، فإن القيمة لا تكمن فقط في امتلاك روبوت أو نظام لمراقبة الاتساخ بشكل منفصل.
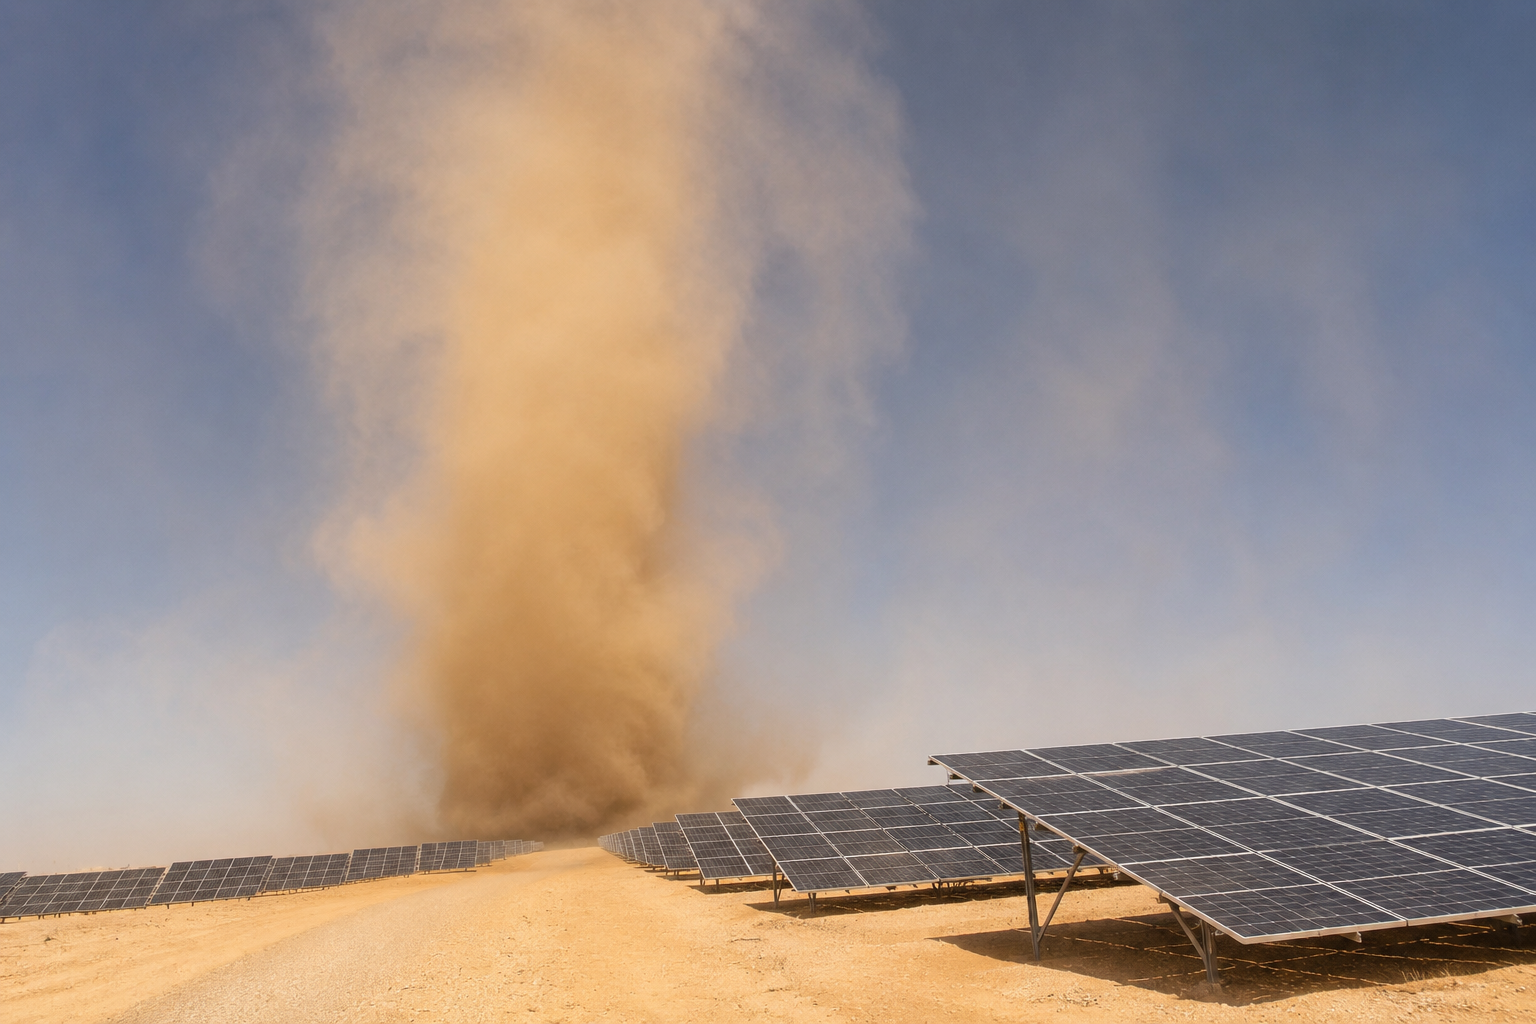
لأنك في محطات الطاقة الشمسية على نطاق المرافق لا تستطيع منع عاصفة الغبار… لكن يمكنك منعها من التحول إلى أيام من خسائر الطاقة غير الضرورية!
 العودة إلى الأخبار